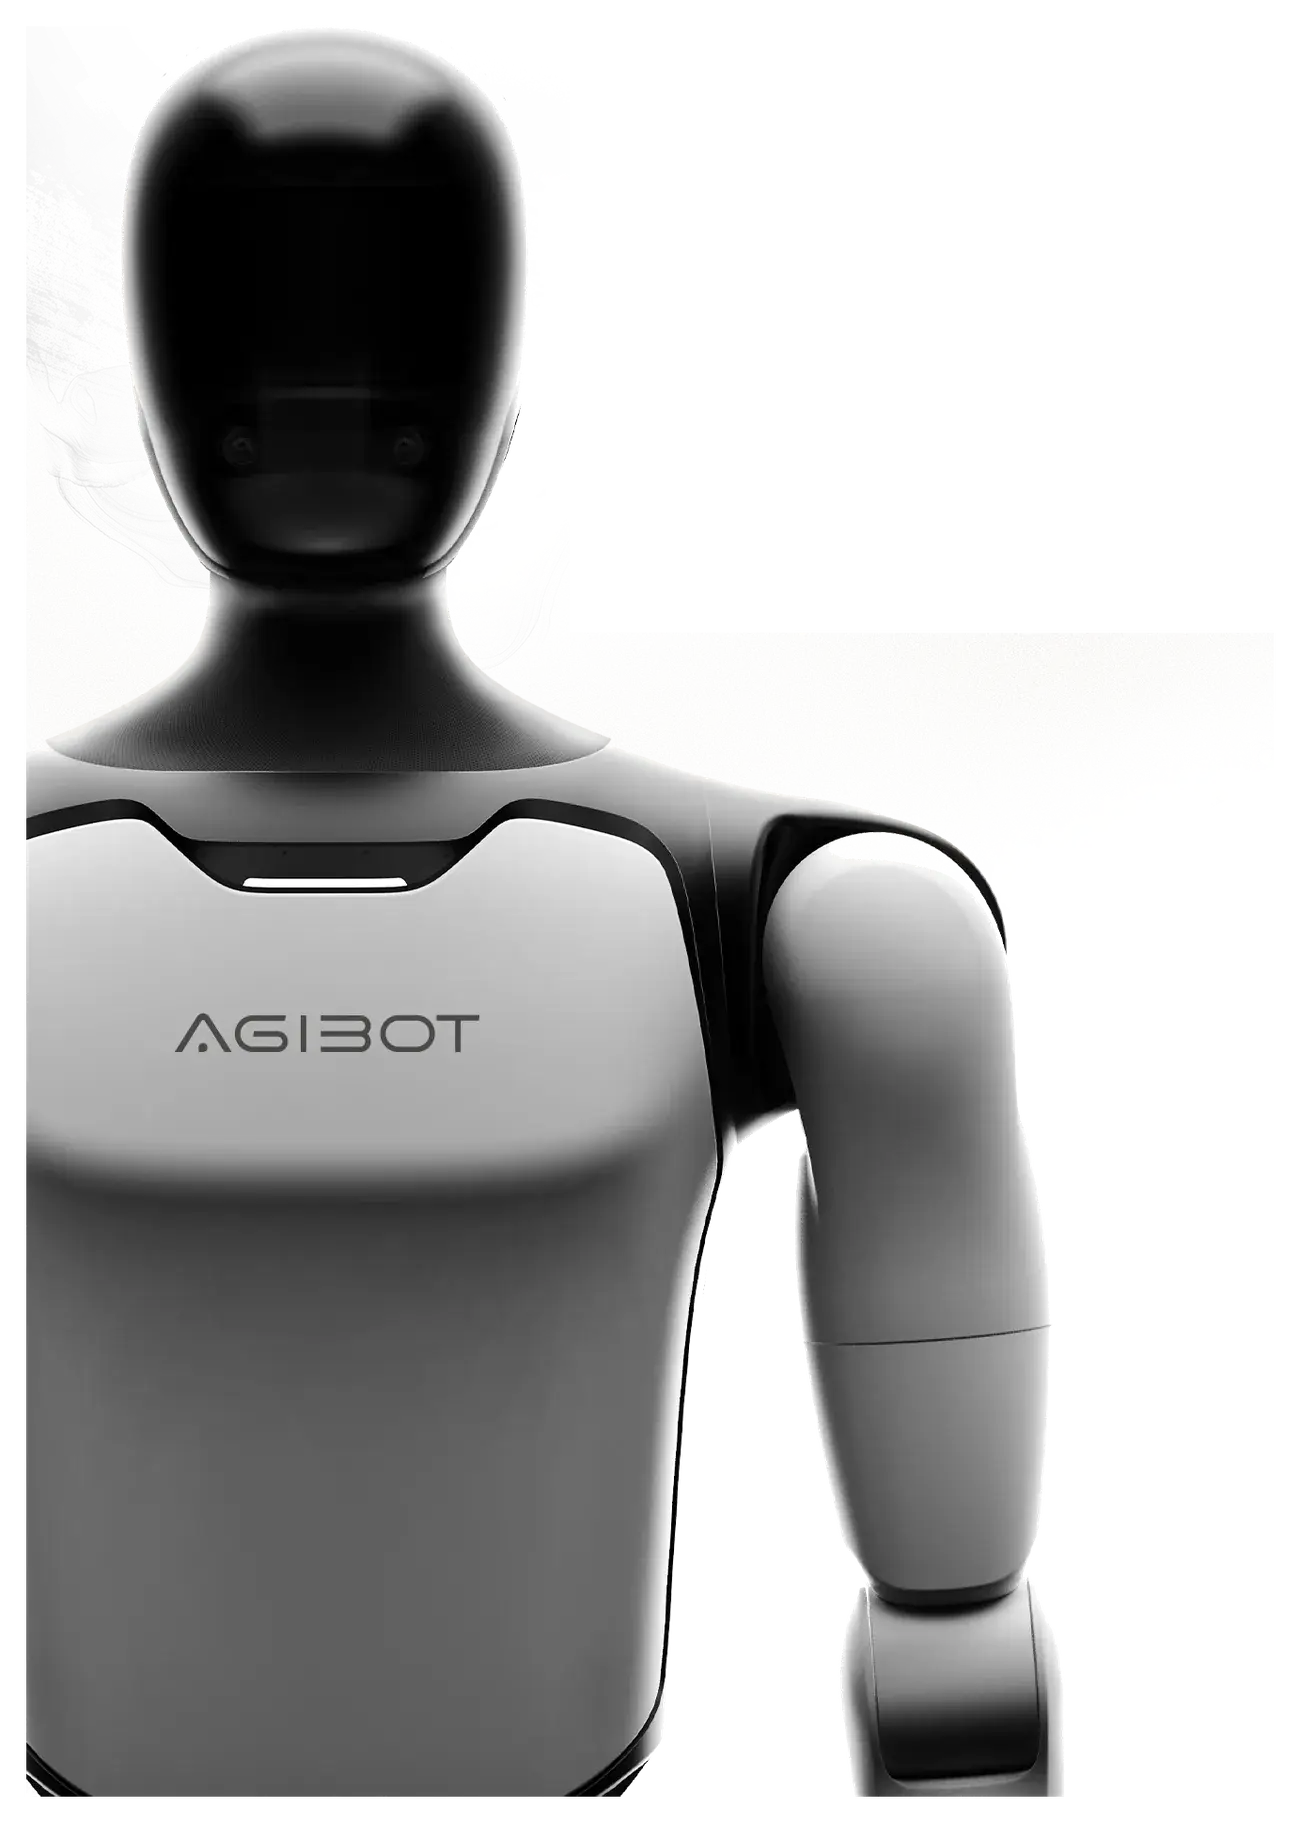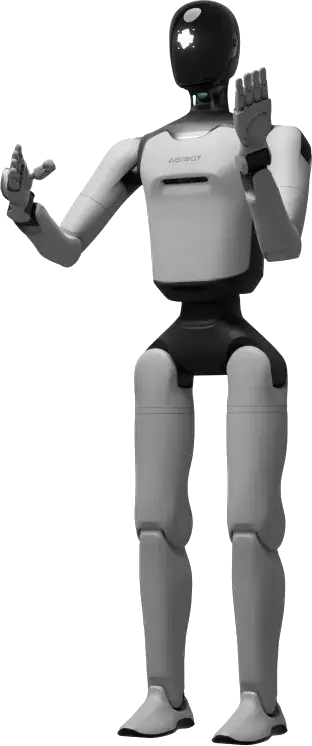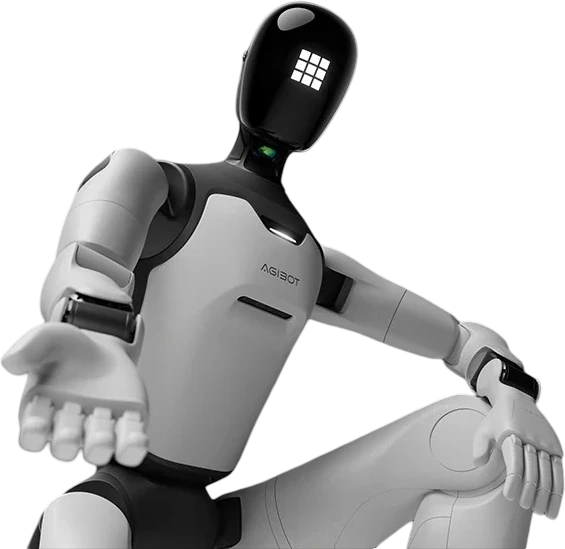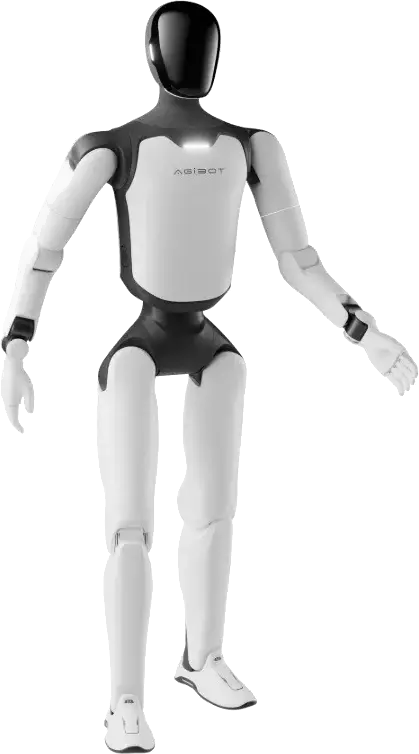
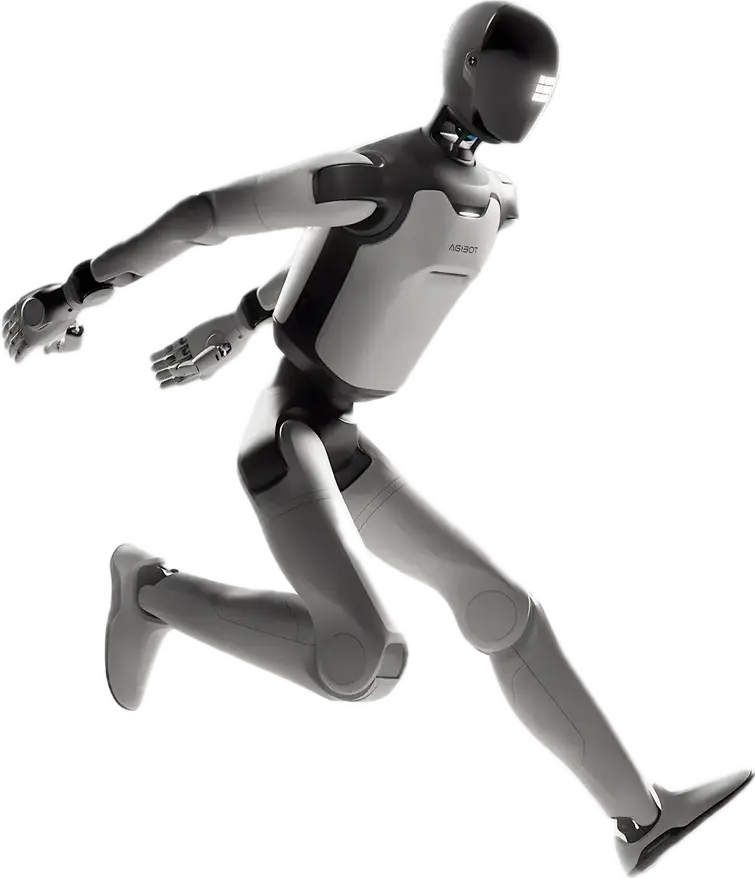
¿Qué es el A3 Ultra "Rebonico"?
El A3 Ultra es la versión de mayores prestaciones del A3, un humanoide de tamaño adulto para uso comercial. Hereda la movilidad y la interacción del A3 y añade percepción LiDAR de 360°, cálculo de 700 TOPS, manos Omnihand de serie y posicionamiento UWB + RTK para trabajar de forma autónoma en interior y exterior. Fue presentado oficialmente en julio de 2026.
Operación autónoma continua
Hasta 8 horas de batería, carga autónoma en estación, cambio de batería en unos 10 segundos y refrigeración por aire ADU para trabajar las 24 horas.
Percepción y cálculo
LiDAR y varias cámaras con visión de 360°, 700 TOPS de cálculo y arquitectura heterogénea de tres niveles para planificar rutas y evitar obstáculos sin teleoperación.
Manipulación con tacto
Manos Omnihand de serie con detección táctil omnidireccional, para objetos desde una hoja de papel hasta 5 kg.
Seguridad en cuatro capas
Predicción de riesgos a 3 m, parada por contacto con control de fuerza, doble parada de emergencia con corte en milisegundos y protección ante caídas.
Aplicaciones
- Recepción y visitas guiadas
- Asistencia en tiendas y eventos de marca
- Patrulla e inspección de instalaciones
- Investigación y educación en inteligencia corporal
- Recogida de datos para entrenamiento
- Espectáculos y eventos
Especificaciones técnicas
Dimensiones y peso
| Altura | aprox. 1,74 m |
|---|---|
| Dimensiones | 1.740 × 520 × 300 mm |
| Peso | aprox. 60 kg |
| Grados de libertad activos | 51 |
| Cuello | 2 |
| Brazos | 7 por brazo |
| Cintura | 3 |
| Piernas | 6 por pierna |
| Manos diestras | Omnihand de serie; 10 GDL por mano en la configuración de 51 GDL, con configuraciones de hasta 20 GDL |
| Estructura | aleación de magnesio y compuesto de nailon con fibra de carbono |
Movilidad
| Velocidad habitual máxima | 1,8 m/s |
|---|---|
| Velocidad normal recomendada | < 1,2 m/s |
| Velocidad máxima en laboratorio | 2,5 m/s |
| Velocidad máxima de carrera anunciada | 5 m/s |
| Par máximo de rodilla | 320 Nm |
| Capacidades | desplazamiento dinámico y recuperación del equilibrio |
| Terreno | escaleras y pendientes |
Manipulación
| Carga nominal por brazo | 5 kg |
|---|---|
| Brazos | 7 grados de libertad |
| Manos diestras | Omnihand de serie, con detección táctil omnidireccional |
| Rango de objetos | desde una hoja de papel hasta 5 kg |
| Percepción | RGB-D específica para manipulación |
| Aprendizaje | adquisición de habilidades a partir de una sola demostración |
| Orientación | manipulación de objetos, interacción y servicios avanzados |
Sensores
| Sistema de percepción | LiDAR, cámaras perimetrales y doble cámara de profundidad, cobertura de 360° |
|---|---|
| LiDAR | 3D |
| Cámaras RGB-D | manipulación y reconocimiento del terreno |
| Cámara binocular | RGB |
| Visión perimetral | cámaras RGB |
| Posicionamiento | GPS · RTK · UWB |
| Precisión de posicionamiento | inferior a ±1 cm (UWB en interior y RTK en exterior) |
| Táctil | sensores en los hombros |
| Audio | matrices de 8 micrófonos delantera y trasera; altavoz |
| Interfaz | pantalla curva e indicadores luminosos omnidireccionales |
Computación
| Capacidad de cálculo | 700 TOPS |
|---|---|
| Procesadores | 2 × Rockchip RK3588 |
| Plataforma de IA | NVIDIA Jetson Thor |
| Arquitectura | heterogénea de tres niveles, con ejecución local de percepción, planificación e inteligencia corporal |
| Funciones | descomposición autónoma de tareas, planificación de rutas y evitación dinámica de obstáculos |
| Mapas | construcción autónoma de mapas semánticos del entorno |
Batería
| Capacidad | 1.152 Wh |
|---|---|
| Autonomía | hasta 8 horas |
| Patrón de cálculo oficial | aprox. 50 % en movimiento y 50 % parado |
| Tiempo de carga | ≤ 2 horas |
| Entrada | 110–220 V |
| Modos de recarga | carga autónoma enchufándose a la estación, carga directa y sustitución de batería |
| Cambio de batería | aprox. 10 segundos |
| Refrigeración | por aire, sistema ADU |
Seguridad y fiabilidad
| Percepción activa | predicción de riesgos a 3 m |
|---|---|
| Control de fuerza pasivo | parada al detectar contacto |
| Parada de emergencia | doble, con corte de potencia en milisegundos |
| Caídas | protección inteligente del robot y del entorno |
| Ensayos | colisiones, caídas y temperaturas extremas |
| Inspección | 92 pasos según estándares de automoción |
Comunicaciones y desarrollo
| Conectividad | Wi-Fi · Bluetooth · 4G · 5G |
|---|---|
| Red móvil | 5G global de doble banda, doble eSIM y SIM física |
| Control de flota | coordinación de cientos de unidades, compatible con LinkBots |
| Plataformas | LinkCraft (coreografías) y LinkSoul (personajes) |
| Desarrollo | interfaces abiertas para desarrollo secundario |
| Interfaces | sensores, algoritmos y aplicaciones externas |
Despliegue y mantenimiento
| Transporte | entrada y salida autónoma de la caja, almacenaje plegable, apto para un todocamino |
|---|---|
| Puesta en marcha | por una sola persona |
| Operación | sin supervisión, con autodiagnóstico de fallos |
| Mantenimiento | diseño modular |
Galería